1.5 Further Matrices
| Name | Definition | Example |
| Non-Singular | \(\begin {vmatrix} A\\ \end {vmatrix}\neq 0\) | \(\begin {bmatrix} 1 & 2\\ 0 & 1\\ \end {bmatrix}\), \(\quad \begin {vmatrix} A\\ \end {vmatrix} =1\) |
| Singular | \(\begin {vmatrix} A\\ \end {vmatrix} = 0\) | \(\begin {bmatrix} 1 & 2\\ 1 & 2\\ \end {bmatrix}\) \(, \begin {vmatrix} A\\ \end {vmatrix}=0\) |
| Orthogonal | \(A'A = AA' =I\) | \(\begin {bmatrix} \cos \theta & -\sin \theta \\ \sin \theta & \cos \theta \\ \end {bmatrix}\) |
| Idempotent | \(A^2 =A\) | \(\frac {1}{2}\begin {bmatrix} 1 & -1\\ -1 & 1\\ \end {bmatrix}\) |
| Centering | \(H_n = I_n - n^{-1}J_n\) | |
| Positive Definite (p.d) | \(X'AX>0\) for | \(x^2_1 + x_2^2\) |
| all \(\underline {X}\neq \underline {0}\) | ||
| Positive | \(\underline {X}'A\underline {X}\geq 0\) | \((x_1-x_2)^2\) |
| Semi-definite (p.s.d) | \(\forall \underline {X}\neq 0\) | |
Verification
- 1.
- Idempotency
\(\displaystyle {A^2 = A\quad :\qquad A= \frac {1}{2} \begin {bmatrix} 1 & -1\\ -1 & 1\\ \end {bmatrix} }\)
\begin {align*} A^2 & = \Bigg (\frac {1}{2}\begin {bmatrix} 1 & -1\\ -1 & 1\\ \end {bmatrix}\Bigg ) \Bigg (\frac {1}{2}\begin {bmatrix} 1 & -1\\ -1 & 1\\ \end {bmatrix}\Bigg )\\\\ & = \frac {1}{4}\begin {bmatrix} 1 & -1 \\ -1 & 1\\ \end {bmatrix}\begin {bmatrix} 1 & -1\\ -1 & 1\\ \end {bmatrix}=\frac {1}{4}\begin {bmatrix} 2 & -2\\ -2 & 2\\ \end {bmatrix}\\\\ & = \frac {2}{4}\begin {bmatrix} 1 & -1 \\ -1 & 1\\ \end {bmatrix}= \frac {1}{2}\begin {bmatrix} 1 & -1\\ -1 & 1 \\ \end {bmatrix}=A\\ \end {align*}
- 2.
- \(\underline {X}'A\underline {X}\)
Let \(y= A\underline {X}\), then \(A\) is matrix of transformation. \[y_i = \sum ^p_{j=1} a_{ij}x_j\] \begin {align*} \underline {x}'\underline {y} & = \underline {x}\cdot \underline {y}\qquad \text {dot product}\\\\ & = \begin {vmatrix} \underline {x}\\ \end {vmatrix}\begin {vmatrix} \underline {y}\\ \end {vmatrix}\cos \alpha \qquad \text {where}\,\alpha \qquad \text {is the angle of ratation due to transformation}\\ \end {align*}
\begin {align*} 2.1\qquad x^2_1 + x_2^2 & = \begin {pmatrix} x_1 & x_2\\ \end {pmatrix}\begin {pmatrix} x_1 \\ x_2\ \end {pmatrix}\qquad A= \begin {pmatrix} 1 & 0\\ 0 & 1\\ \end {pmatrix}\\ & = \underline {X}'\underline {X}\\ & = \underline {X}'\begin {pmatrix} 1 & 0\\ 0 & 1\\ \end {pmatrix}\underline {X}\\ & = \underline {X}' I_2 \underline {X}\\ & > 0\qquad \text {as long as any of} \, x_1,x_2\neq 0\\ & \implies \quad \underline {X}\neq \underline {0}\\ \end {align*}
\begin {align*} 2.2\qquad (x_1-x_2)^2 & = x_1^2 - 2x_1x_2 + x^2_2\\ & = (x_1 -x_2)(x_1-x_2)\\ & = \begin {pmatrix} x_1 & x_2\\ \end {pmatrix} \begin {pmatrix} 1 & -1 \\ -1 & 1\\ \end {pmatrix}\begin {pmatrix} x_1\\ x_2\\ \end {pmatrix}\\ & = \begin {pmatrix} x_1-x_2 & -x_1 + x_2\\ \end {pmatrix}\begin {pmatrix} x_1\\ x_2\\ \end {pmatrix}\\ & = x^2_1 - x_1x_2 -x_1x_2 + x^2_2\\ \end {align*}
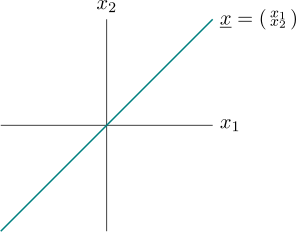
\[\underline {y} = \begin {pmatrix} 1 & -1\\ -1 & 1\\ \end {pmatrix}\begin {pmatrix} x\\ x\\ \end {pmatrix} = \begin {pmatrix} x - x\\ -x + x\\ \end {pmatrix}= \begin {pmatrix} 0\\ 0\\ \end {pmatrix}\]
Questions on this section
Stuck on something here? Ask below and it stays attached to this topic.